
Dus nee, ErgonUX is geen cosmeticamerk maar eerder de kleine naam die ik heb
gegeven aan de methodiek die ik heb ingezet tijdens een missie met betrekking tot het ontwerp van een
autonoom voertuig. Het doel van dit artikel is om deze methodologie aan u te presenteren, maar
we zullen de gedetailleerde resultaten van dit onderzoek hier niet presenteren.
In het hart van industriële en politieke zorgen, de ontwikkeling van het voertuig
autonoom is een grote uitdaging, zowel economisch als voor de veiligheid
wegen, maar ook de ontwikkeling van duurzame mobiliteit. Sinds de lancering van de
Google Car in 2010, wat een grote impuls gaf aan deze innovatie, fabrikanten
auto's, maar ook veel fabrikanten van apparatuur en onderzoeksinstituten werken aan dit thema.
#1 Maar wat is een autonoom voertuig?
Een autonoom voertuig is een voertuig waarbij het rijden geheel of gedeeltelijk is gedelegeerd aan de
systeem. Dit type voertuig vertegenwoordigt een wereldomslagpunt op autogebied
en wijst op een omwenteling in onze rijgewoonten
vandaag.
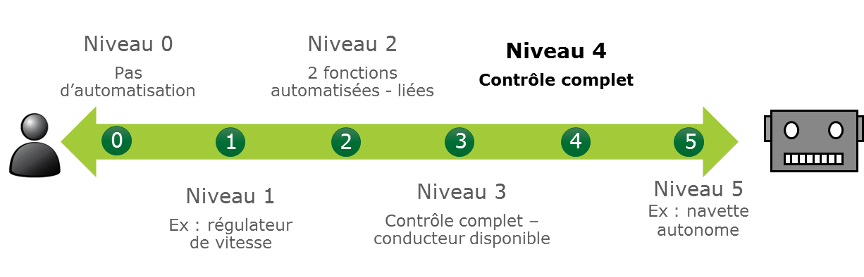
De Society of Automotive Engineers (SAE, 2016) definieert 6 niveaus van automatisering:
– Niveau 0 : Geen automatisering:
De bestuurder moet zijn rijomgeving in de gaten houden en de volledige rijtaak uitvoeren.
– Niveau 1 : Rijassistentie:
Het systeem ondersteunt een functie van de rijtaak. De chauffeur is verantwoordelijk voor alle overige aspecten van de rijtaak. Het systeem is niet in staat om de grenzen van al zijn mogelijkheden te detecteren, wat de verantwoordelijkheid van de bestuurder blijft. Deze moet daarom te allen tijde de goede werking van het systeem bewaken en zo nodig direct de controle over het voertuig terugkrijgen. (Voorbeeld: Lane Keeping of cruise control).
– Niveau 2 : Gedeeltelijke automatisering:
Het systeem ondersteunt gelijktijdig één of meerdere functies van de rijtaak. De bestuurder moet het systeem en zijn rijomgeving continu in de gaten houden en is verantwoordelijk voor het uitvoeren van alle overige aspecten van de rijtaak. Niet-rijdende activiteiten zijn niet toegestaan. Wanneer het systeem zijn limieten identificeert, moet de bestuurder onmiddellijk de controle over het voertuig kunnen terugkrijgen. (Voorbeeld: rijstrookbehoud en cruisecontrol).
– Niveau 3 : Voorwaardelijke automatisering:
Het systeem zorgt voor alle aspecten van het rijden (longitudinale en laterale controle). De chauffeur hoeft het systeem niet constant in de gaten te houden. Activiteiten die geen verband houden met autorijden zijn beperkt toegestaan. Het systeem identificeert de limiet van zijn prestaties, maar is niet in staat om het voertuig in alle situaties terug te brengen naar een toestand van minimaal risico. De bestuurder moet dus binnen een bepaalde tijd de controle over het voertuig kunnen terugkrijgen.
– Niveau 4 : Hoge mate van automatisering:
Het systeem zorgt voor alle aspecten van het rijden (longitudinale en laterale controle). De chauffeur hoeft het systeem niet constant in de gaten te houden. Tijdens de autonoom rijdende fase zijn niet-rijdende activiteiten toegestaan. Het systeem identificeert de limiet van zijn prestaties en kan elke situatie automatisch aan. Aan het einde van deze fase van autonoom rijden moet de bestuurder de controle over het voertuig terug kunnen krijgen.
– Niveau 5 : Volledige automatisering:
Het systeem regelt alle aspecten van het rijden (longitudinale en laterale controle). Actie van de bestuurder is op geen enkel moment vereist. Het systeem identificeert de limiet van zijn prestaties en kan automatisch omgaan met elke situatie die zich tijdens een volledige reis voordoet (bijvoorbeeld: autonome shuttle of Google Car).
Wat als de Kerstman een autonome slee had?!
Afscheid van de vermoeidheid voor de rendieren die dan konden genieten van deze avond om te delen met de andere leden van hun stam.
Route (nog meer) geoptimaliseerd; De kerstman kon dan wat tijd met de kinderen doorbrengen. Ook zou hij zijn ronde van de schoorstenen sneller en minder vermoeid afmaken. Dit zou hem in staat stellen om zich bij mevrouw Claus en haar trouwe metgezellen de elven te voegen om op tijd te arriveren om het beroemde kerstblok te eten.
Geen risico meer op een botsing met vallende sterren; geen risico meer op bederf of vallen van de slee met geschenken, dus geen kinderen meer die teleurgesteld zijn dat ze het geschenk waar ze zo lang op wachtten, niet meer hebben ontvangen.
Een vlotte kerst dankzij Sled 5.0.
In ons onderzoek hebben we geprobeerd de activiteit van autonoom rijden van niveau 4 te documenteren. De voordelen van dit type automatisering die naar voren worden gebracht, zijn veiligheid (vermindering van het aantal ongevallen), verkeer (vermindering van files waar we allemaal een hekel aan hebben) evenals de mogelijkheid om de rijtijd te optimaliseren voor het uitvoeren van andere activiteiten (bijvoorbeeld een krant lezen of een film kijken).
De introductie van dit type voertuig roept echter nog veel vragen op.
Hoewel het autonome systeem alle rijfuncties voor zijn rekening neemt, kan het de bestuurder op elk moment vragen om de controle over het voertuig terug te krijgen.
De bestuurder is daardoor niet langer verantwoordelijk voor het besturen of de veiligheid van het voertuig. Bijgevolg is hij niet verplicht om de omgeving of het gedrag van het systeem te bewaken.
De kwestie van het vermogen van de bestuurder om de controle over het voertuig terug te krijgen nadat hij "losgekoppeld" is van het rijden, is dan volkomen legitiem.
#2 Een snel overzicht van de effecten van automatisering
In 1983 onderstreepte Bainbridge al de ironie die automatisering oproept. Inderdaad, de eenvoudigste taken worden gedelegeerd aan de machine en de menselijke operator moet dan de meest complexe taken uitvoeren. Freyssenet (1984) vult deze uitspraken aan volgens welke automatisering de moeilijke dimensies van de taak nog moeilijker kan maken; en dat het de ontwikkeling van competentie negatief beïnvloedt, leidt tot een afname van de aandacht voor de uitzonderlijke gebeurtenis (waarvoor een snelle beslissing nodig is) en angst om te wachten op het incident.
Verder blijkt uit verschillende onderzoeken dat de rijprestaties na een geautomatiseerde rijfase afnemen naarmate het automatiseringsniveau toeneemt en wanneer de bestuurder levensactiviteiten aan boord uitvoert.
Dit kan de voordelen van beveiliging en het vermogen om andere activiteiten uit te voeren die men van automatisering zou verwachten, in twijfel trekken.
#3 De ontwerpparadox
Zoals we al zeiden, wilden we autonoom rijden op niveau 4 documenteren, maar dit type voertuig is nog niet gecommercialiseerd en we hebben te maken met verschillende obstakels:
Technisch gezien blijven de prototypes weliswaar steeds geavanceerder, maar ze blijven beperkt en vereisen constant toezicht. Dus het is niet meer zoals niveau 4.
Vanuit juridisch oogpunt, zelfs als autonome voertuigen van niveau 4 op de markt zouden zijn, moeten bestuurders volgens het Verdrag van Wenen de controle over het voertuig behouden en verantwoordelijk blijven voor het voertuig tijdens autonoom rijden; dus moeten ze op de weg letten en hun handen aan het stuur houden. Het is dus niet langer een autonoom voertuig van niveau 4 maar eerder niveau 3.
De prototypes kunnen alleen door experts worden getest.
Het is daarom tot op heden onmogelijk om het gebruik van dit type apparaat in reële situaties te observeren, noch om de activiteit van gedelegeerd rijden te begrijpen, aangezien dit laatste nog niet bestaat. Dit wordt de ontwerpparadox genoemd (Theureau en Pinsky, 1984; Daniellou, 2004).
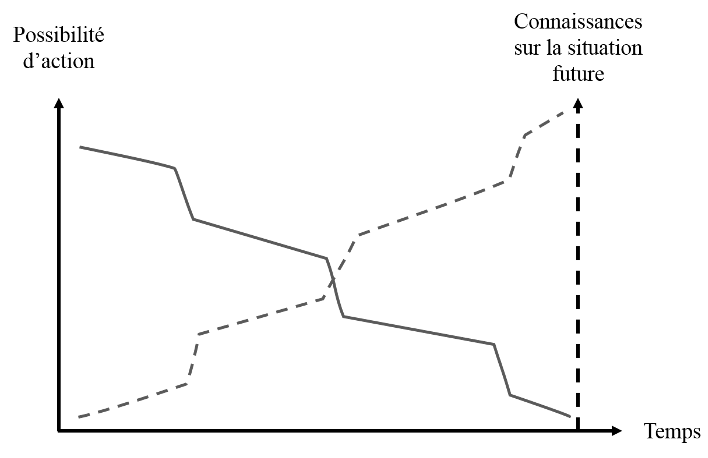
Ons doel was toen een manier te vinden om deze paradox te overwinnen om zo snel mogelijk te anticiperen op het gebruik van toekomstige gebruikers en deze te integreren in de verschillende ontwerpfasen van dit type voertuig.
Hiervoor hebben we zogenaamde referentiesituaties van geassisteerd rijden bestudeerd; en gesimuleerde simulator- en baansituaties.
#4 Rijactiviteiten bestudeerd
Er zijn drie typen rijsituaties geanalyseerd:
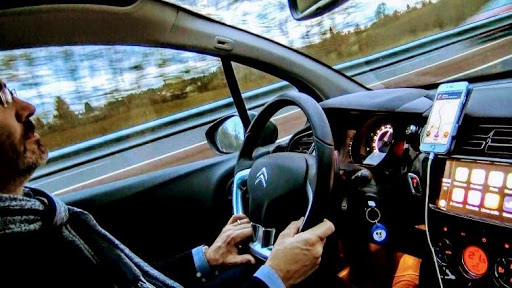
- Rijsituaties met rijhulpsysteem :
De analyse heeft betrekking op de activiteit van drie chauffeurs met een voertuig dat is uitgerust met verschillende rijhulpsystemen. We observeerden de realisatie van twee ritten met elke chauffeur en we probeerden hun activiteit met betrekking tot het gebruik van hun rijhulpsysteem te informeren.
- Een autonome rijsituatie op een simulator :
De analyse heeft betrekking op de activiteit van negenentwintig chauffeurs die zich in een gedelegeerde rijsituatie hebben bevonden op de C-CARDS-simulator van Renault. De chauffeurs maakten drie ritten van 15 minuten op de snelweg met een maximumsnelheid van 110 km/u. Van deze 15 minuten activeerden de bestuurders autonoom rijden gedurende ongeveer 10 minuten, waarna het systeem hen vroeg de controle over het voertuig terug te krijgen.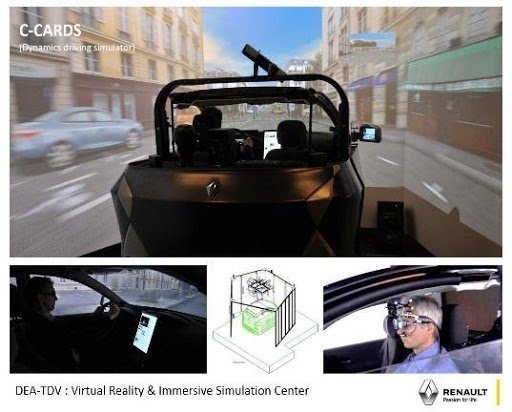
- Een gesimuleerde autonome rijsituatie op het circuit :
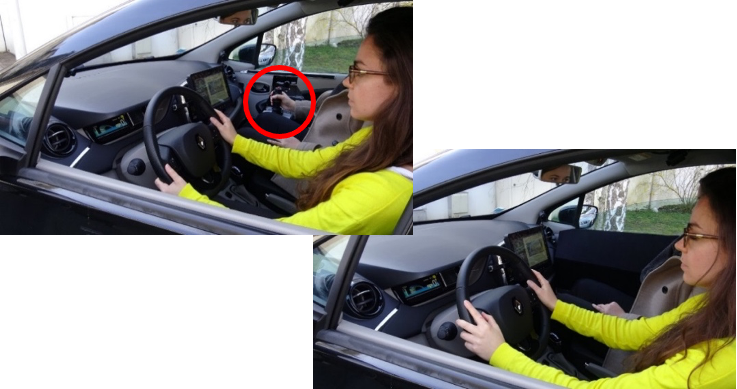
Deze analyse heeft betrekking op de activiteit van negen chauffeurs. Om dit te doen, hebben we een Wizard of Oz-voertuig ontworpen, dat kan worden bestuurd in de klassieke bestuurderspositie (vanaf het stuur en de pedalen) maar ook door een bijrijder, vanaf een voor de bestuurder verborgen joystick. Toen de bestuurder dacht autonoom rijden te activeren, nam de bijrijder vervolgens de controle over het voertuig (via de joystick). De chauffeurs maakten drie ritten van 15 minuten op de Satory-weg, die we (om veiligheidsredenen) hadden beperkt tot 50 km/u. Van deze 15 minuten hebben de chauffeurs gedurende ongeveer 12 minuten autonoom rijden geactiveerd, waarna het systeem hen vraagt de controle over het voertuig terug te krijgen.
#5 Methode voor gegevensverzameling
In onze onderzoeken hadden we twee soorten gegevens, extrinsieke gegevens (of "derde persoon"-gegevens) en intrinsieke gegevens (of "eerste persoon"-gegevens).
De zogenaamde extrinsieke data zijn de gegevens van de proefpersonen, vastgelegd door de waarnemer. Ze houden geen rekening met de ervaring van de situatie van de proefpersoon. Het zijn alle niet-subjectieve gegevens die over het onderwerp zijn verzameld, het waarneembare. Bijvoorbeeld reactietijden, biomechanische gegevens, frequentiemetingen, etc.
Zogenaamde intrinsieke data zijn data gebaseerd op het “acting subject’s point of view” (Vermersch, 2010). Deze gegevens zijn niet van dezelfde orde; ze zijn moeilijk te kwantificeren, maar informeren ons over de niet-waarneembare delen van de activiteit van het onderwerp. Het is dan een kwestie van toegang krijgen tot de zogenaamde "geleefde" ervaringen van gebruikers en dus hun eigen standpunt over de uitgevoerde activiteit (Cahour en Créno, 2017)
Het doel is om het extrinsieke standpunt over de activiteit te relateren, dat van de onderzoeker die het subject ziet handelen en het intrinsieke standpunt over de activiteit, dat van het subject dat handelt in een situationele context die voor hem zinvol is. Dit wordt methodetriangulatie genoemd (Flick, 1992).
In ons onderzoek hebben we beide soorten gegevens centraal gesteld in onze onderzoeken om een beter inzicht te krijgen in de activiteit van de bestuurder in een situatie van autonoom rijden en herstel.
De methode voor het verzamelen van gegevens was niet helemaal hetzelfde voor de drie situaties.
Voor de referentiesituaties zaten we in het voertuig met de chauffeur. Tijdens de ritten hebben we de chauffeur gevraagd om zijn activiteit (voor zover mogelijk) te verwoorden.
Een verklaring op papier/potlood stelde ons ook in staat om op pragmatische wijze contextuele elementen te verzamelen om de opnames te voltooien.
Ondanks de krappe camerahoeken filmden en fotografeerden we ook enkele momenten van zijn activiteit en de gebruikte artefacten.
De methode voor het verzamelen van gegevens op de simulator en op het voertuig van de Wizard of Oz was vrij gelijkaardig.
Beide voertuigen waren uitgerust met tal van sensoren waarmee we meerdere gegevens konden registreren, zoals voertuigsnelheid, interacties met het stuur, knoppen, pedalen (rem of gaspedaal), richtingaanwijzers, aan-/afwezigheid van handen aan het stuur (dankzij aanwezigheid sensoren), of zelfs de staat van het voertuig (handmatig rijden, autonoom rijden mogelijk, autonoom rijden, overnameverzoek).
Ze waren ook uitgerust met vier gesynchroniseerde camera's waarvan de gefilmde inhoud werd opgenomen. Op de simulator waren de chauffeurs uitgerust met een eyetracker van het telescooptype.
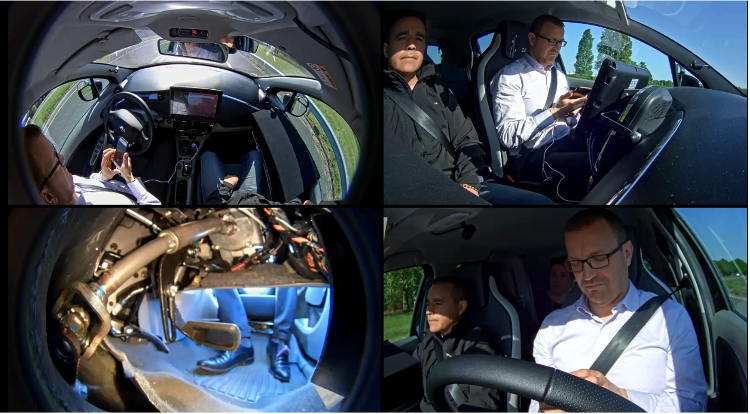
Links : Opname van de vier gesynchroniseerde camera's. Rechts : Foto van een bestuurder met de oogtracker (boven) en de videobeelden van de oogtracker (onder).
Ten slotte hebben we voor de drie onderzoeken na elke rijsituatie interviews gehouden met de chauffeurs.
#6 "KPI"
Voor geassisteerde rijsituaties hebben we het tijdstip van gebruik van de rijhulpsystemen, de frequenties en redenen voor het activeren en deactiveren genoteerd.
Voor autonome rijsituaties op de simulator en met het voertuig van de Wizard of Oz waren we geïnteresseerd in:
- Autonoom rijden, met name door het uitvoeren van levensactiviteiten aan boord (bijvoorbeeld lezen, telefoneren) en de onderbrekingen daarvan :
- Verstreken tijd tussen activering van het autonome systeem en voltooiing van de activiteit aan boord (telefoongebruik, lezen)
- Totale voltooiingstijd van levensactiviteiten aan boord in vergelijking met autonome rijtijd
- Maximale tijd voor het uitvoeren van levensactiviteiten aan boord zonder onderbreking
- Aantal, duur, frequentie en soort onderbreking bij het uitvoeren van levensactiviteiten aan boord
- De activiteit van het deactiveren van het autonome systeem door de verschillende acties die worden uitgevoerd tussen het verzoek om het systeem over te nemen en de daadwerkelijke overname van het voertuig :
- Tijd die nodig is om te stoppen met het uitvoeren van hun levensactiviteit aan boord
- De geluidswaarschuwing via de HMI . begrijpen
- Ophalen van informatie uit de wegomgeving
- Keer terug naar de bestuurderspositie (laat de handen los, plaats ze terug op het stuur; zet uw voet terug boven/op het pedaal, plaats uzelf op de stoel, kijk naar de weg)
- Tijd om het systeem te deactiveren
- Systeem deactiveringsmodus
#7 Conclusie
Zoals we al zeiden, was het doel van dit artikel niet om de resultaten van de drie onderzoeken die we hebben gepresenteerd te presenteren, maar om de bijdrage, voor het ontwerp van het autonome voertuig, van de, of liever gezegd, methodologieën te benadrukken.
Al deze analyses hebben ons inderdaad in staat gesteld kennis te ontwikkelen over de behoeften en doelstellingen van gebruikers in autonome rijsituaties en te anticiperen op het gebruik van dit type voertuig, om perspectieven van antropocentrisch ontwerp voor te stellen.
Naast de verbeteringen in HMI's of de werkingsprincipes van het autonome voertuig, zal dit onderzoek het mogelijk hebben gemaakt om elementen te benadrukken die de ironie van automatisering weerspiegelen die we al aan het begin van het artikel hebben besproken.
In een autonome rijsituatie hebben veel bestuurders het autonome systeem inderdaad gedeactiveerd en hebben daardoor de controle over het voertuig herwonnen, voordat ze weer bestuurders konden worden die de controle over hun voertuig hadden.
Sommige bestuurders kregen de controle over het voertuig terug voordat ze naar de weg keken; en bijna alle chauffeurs hebben dit gedaan zonder de tijd te nemen om in hun spiegels te kijken. Ze kregen daardoor de controle over het voertuig terug zonder over alle rij-informatie te beschikken.
“Als ik de controle terugkrijg, heb ik niet per se alle informatie over wat mij omringt. Er is een tijd om je los te maken van wat je aan het doen bent, om de situatie te analyseren die helemaal nieuw is, de snelheid, de situatie op de weg in relatie tot anderen. Dus ik kom geleidelijk terug terwijl ik meteen de controle terug kreeg. »
(Fragmenten uit interviews).
Anderen kregen de controle over het voertuig terug voordat ze hun handen weer aan het stuur legden of terwijl ze het voorwerp van hun levensactiviteit nog steeds aan boord hielden, zonder tijd te hebben gehad om zich ervan te bevrijden.
“Er is een klein moment van aarzeling. […] Dus ik heb de controle weer terug, maar mijn handen zijn nog niet actief. En het is niet normaal. Sterker nog, ik grijp niet meteen het stuur vast omdat ik het gevoel heb dat ik de auto niet onder controle heb. En ik zie mezelf deze vertraging hebben en tegen mezelf zeggen "waarom neem je het stuur niet in de hand". […] Er komt een moment dat het voertuig qua richting stuurloos is. Korte tijd heeft niemand het voertuig onder controle. »
(Interviewfragmenten).
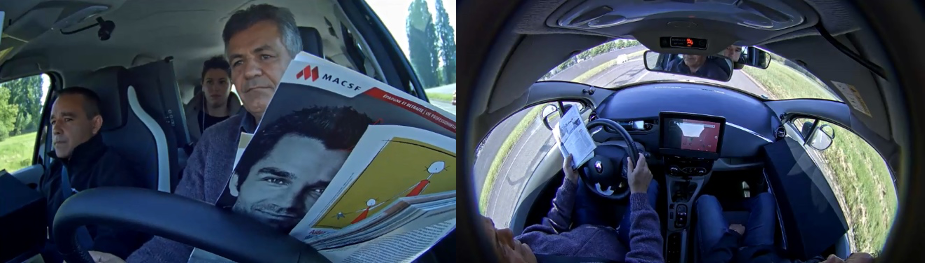
Foto's van een bestuurder die de controle over het voertuig terugkrijgt zonder de tijd te nemen om het tijdschrift dat hij aan het lezen was neer te leggen tijdens autonoom rijden.
Ten slotte kregen bestuurders met een zichtcorrectieapparaat (van ver, rijden of dichtbij, om hun levensactiviteit aan boord uit te voeren tijdens autonoom rijden) de controle over het voertuig terug zonder de tijd te nemen om hun bril op te zetten of af te zetten. Ze kregen daardoor de controle over het voertuig terug zonder de juiste visuele correctie.
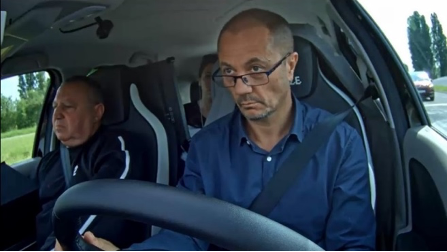
Op de foto hiernaast zien we een bestuurder die niet de tijd nam om zijn bril af te zetten (die hij nodig had bij autonoom rijden om zijn berichten op zijn mobiele telefoon te lezen) voordat hij de controle over het voertuig terugkreeg. We merken dat hij nog steeds zonder bril naar de weg kan kijken door zijn hoofd te laten zakken en eroverheen te kijken.
Deze situatie kon niet worden verholpen voor chauffeurs die hun bril afzetten tijdens het uitvoeren van hun levensactiviteit aan boord en die de controle terugkregen voordat ze deze weer konden opzetten.
Men kan zich dan afvragen welke voordelen op het gebied van verkeersveiligheid naar voren worden gebracht bij het gebruik van dit type voertuig. Het is inderdaad aannemelijk dat met een efficiënt systeem het aantal ongevallen bij autonoom rijden zal afnemen. Maar zal dit waarschijnlijk niet toenemen door ongevallen die ontstaan bij de overname van het voertuig?
Bovendien, levert het geen ethische problemen op om de chauffeur in een positie te brengen waar hij niet goed mee om kan gaan? Geeft dit type voertuig bestuurders de middelen om "goede" chauffeurs te zijn? Of integendeel, vermindert het hun vermogen om als bestuurder op te treden niet? Zullen bestuurders ermee instemmen een voertuig te kopen dat hen, wanneer ze de controle overnemen, in een gevaarlijkere situatie zou kunnen brengen dan zonder automatisering?
“Ik ga van volledig losgekoppeld naar een operationele chauffeur. […] Ik krijg niet alle ballen om weer operationeel te worden. »
(Fragmenten uit interviews).
Deze vragen rijzen dan ook voor Sleigh 5.0: zal de Kerstman zo efficiënt kunnen zijn als met zijn rendieren? Zal hij, nu hij volledig is losgekoppeld van zijn rondleiding door de schoorstenen, een paar huizen niet vergeten? Tot groot ongenoegen van de kinderen...
Tot morgen voor nieuwe verrassingen op onze UX-Republic adventskalender!
Céline POISSON, UX-onderzoeker bij UX-Republic – PhD in ergonomie
[actionbox color=”default” title=”DESIGN SPRINT training -20%” description=”-20% korting op de DESIGN SPRINT training van december door de code 12-UX-DEC in te vullen bij inschrijving! Er is nog tijd…” btn_label=”Onze trainingen” btn_link=”http://training.ux-republic.com” btn_color=”primary” btn_size=”big” btn_icon=”star” btn_external=”1″]
